Rozpoznanie ruchu nie kończy się na nazwaniu obiektu. System musi wykryć go na obrazie, zachować jego tożsamość pomiędzy klatkami i zinterpretować trajektorię.
Jak AITracker rozpoznaje i śledzi obiekty
Od detekcji na pojedynczej klatce przez śledzenie pojazdu po przypisanie relacji lub przekroju.
Krótko o rozwoju rozpoznawania obrazu
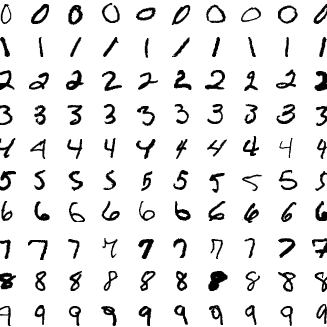
Fragment zbioru uczącego MNIST, który zawiera obrazy ręcznie pisanych cyfr.
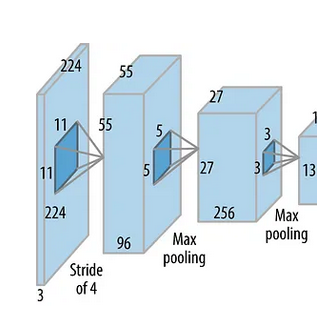
Budowa sieci AlexNet.
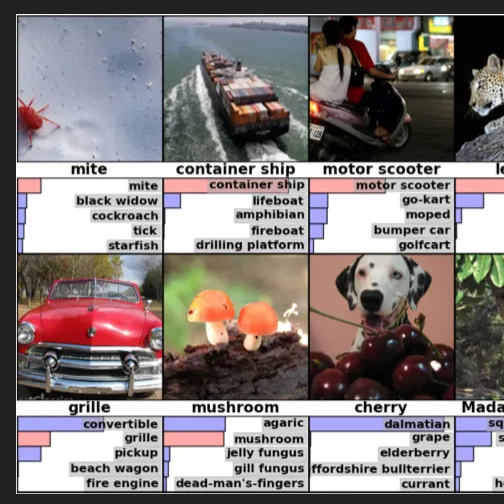
Każdy obraz otrzymuje etykietę oraz wartość prawdopodobieństwa.
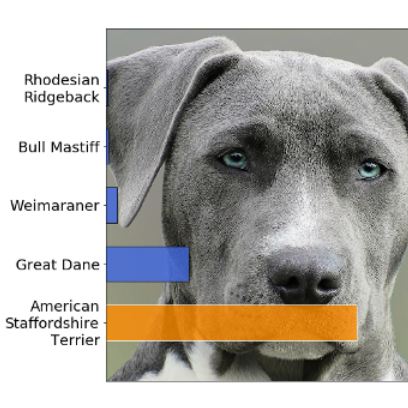
Próba rozpoznawania rasy psa ze zdjęcia przy pomocy sztucznej inteligencji.
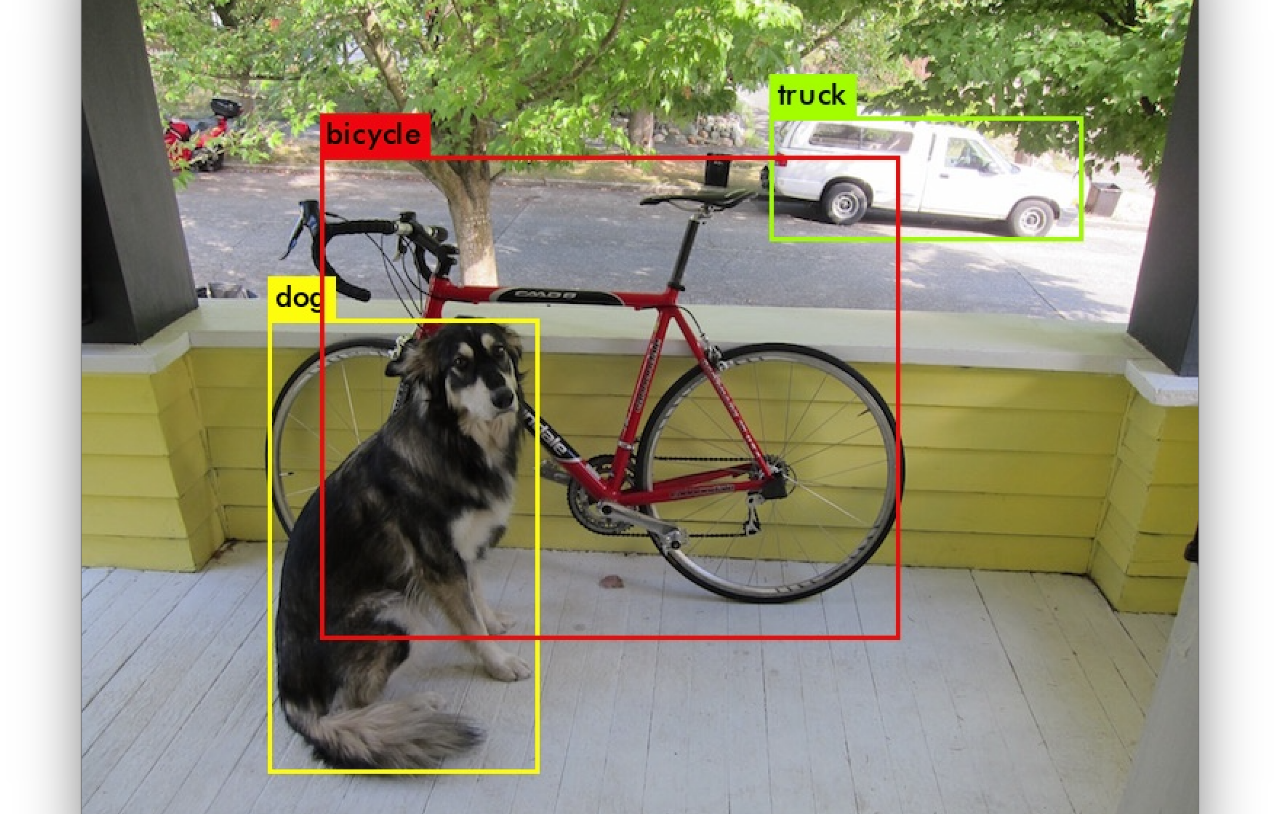
YOLO to przełomowa architektura
Przełomową architekturą stała się sieć YOLO v1 zaprojektowana przez Josepha Redmona. Pozwalała ona nie tylko klasyfikować zdjęcia, ale lokalizować wiele obiektów naraz. YOLO przetwarzało zdjęcia szybko (jak na czasy powstania). Osiągało 30 klatek na sekundę (mierzone na karcie NVIDIA Pascal Titan X).
Kolejne wersje YOLO — v2, v3 i v4 — szybko upowszechniły się w społeczności open source i zastosowaniach komercyjnych. Kod udostępniono na licencji MIT, która pozwala na rozwój i wykorzystanie biznesowe.
Uczenie SI na 40 tysiącach zdjęć
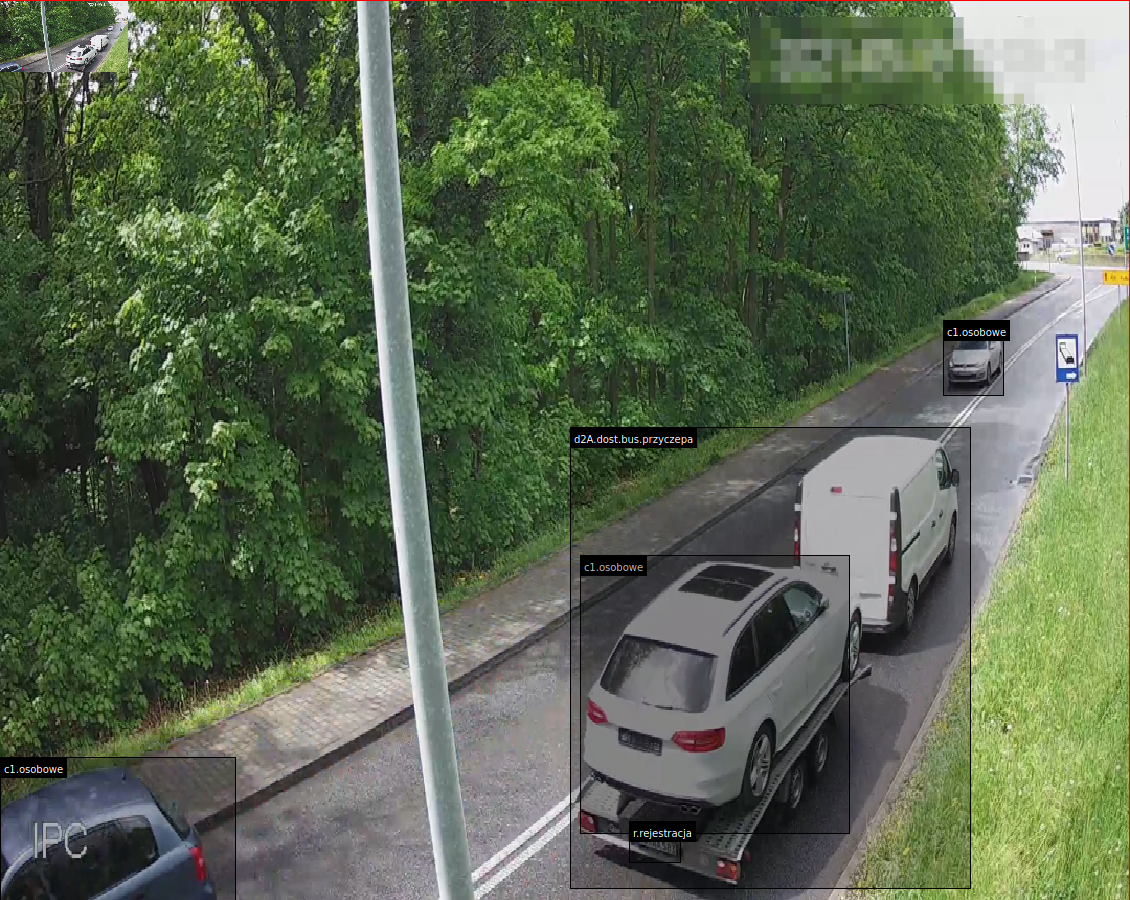
W AISP korzystamy z YOLO do rozpoznawania 22 klas obiektów. Zebraliśmy zestaw ponad 40 tysięcy zdjęć, które pozwalają nam na poprawne wyszkolenie sieci neuronowej. Każde zdjęcie zostało ręcznie opisane prostokątami oraz etykietami występujących na nim obiektów. Do opisu użyto do tego oprogramowania yaya.
Zbiór obejmuje mgłę, zasłonięcia, szum i inne trudne warunki. Dzięki temu model lepiej radzi sobie z rzeczywistymi nagraniami drogowymi.
Rozpoznanie tożsamości
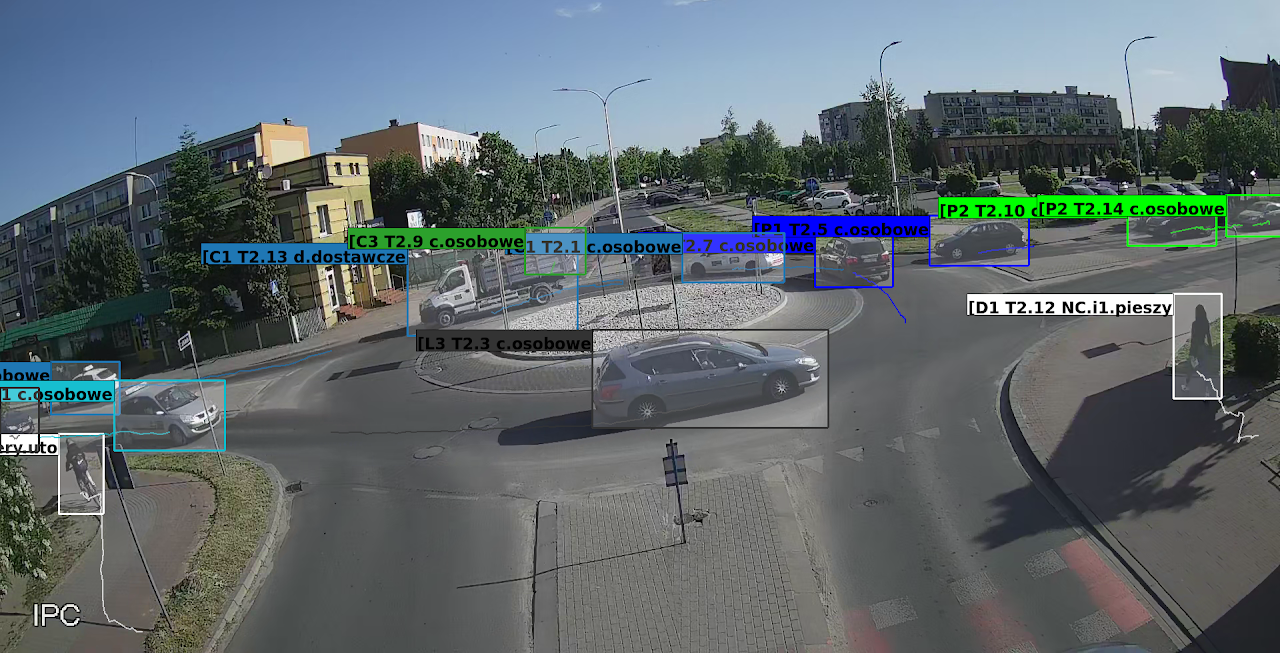
Rozpoznawanie klasy obiektu to pierwszy krok. Jak potwierdzić tożsamość obiektu na wielu klatkach filmu? Skąd wiedzieć, że to jest to samo auto, które wjeżdżało na skrzyżowanie 2 sekundy temu z lewego wlotu?
Potrzeba metody śledzenia obiektów.
Śledzenie wielu obiektów (MOT) jest stale rozwijaną dziedziną. Algorytmy takie jak SORT i DeepSORT stanowią punkt odniesienia, a AITracker wykorzystuje również autorski algorytm śledzenia VRT, dostosowany do pomiarów ruchu.
Klasyfikacja relacji oraz przekroju
Ruch śledzonego pojazdu tworzy trajektorię pozycji w czasie. Kolejnym krokiem jest ustalenie, w której relacji poruszał się pojazd i jaki przekrój drogi przeciął.
Służą do tego metody algebry liniowej oraz metryki porównujące krzywe, między innymi odległość Frécheta. Pozwalają one określić, do której zdefiniowanej relacji najbardziej pasuje trajektoria pojazdu.
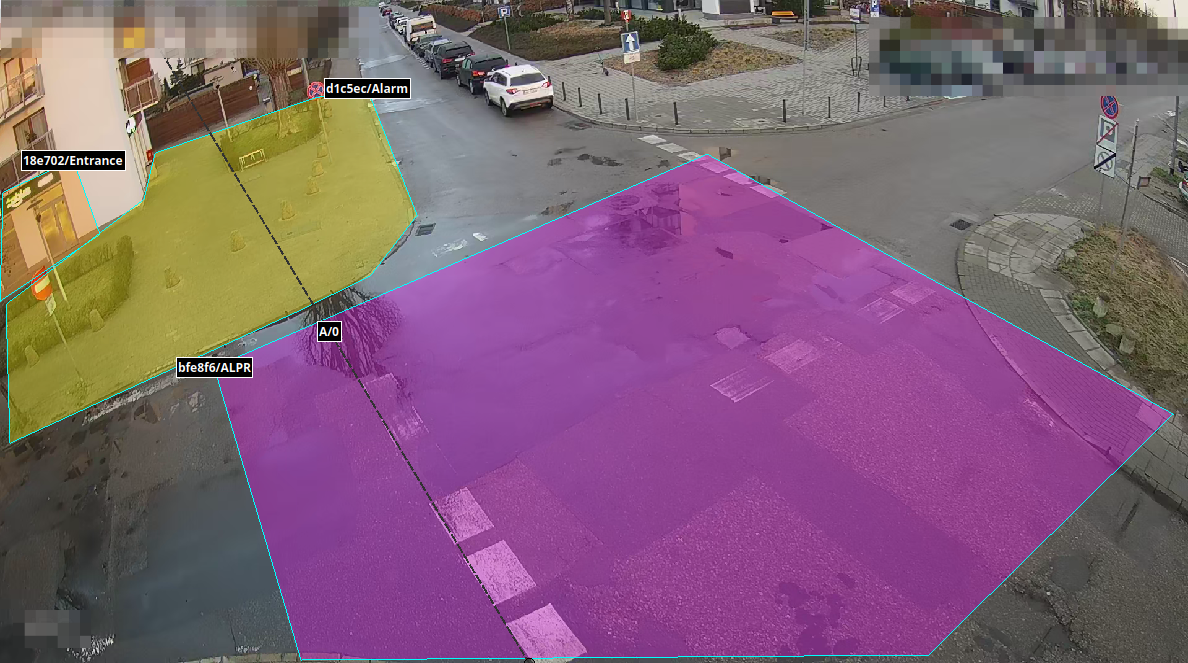
AITracker wykrywa przecięcia trajektorii z przekrojem, wejścia i wyjścia z obszaru oraz przypisuje ruch pojazdu do relacji na skrzyżowaniu.
Potrzebujesz pomocy z własnym materiałem?
Pobierz AITracker albo przejdź do dokumentacji technicznej, aby przygotować nagranie i konfigurację pomiaru.