Jak ustawić kamerę, aby uzyskać dobry materiał
Wysokość, kąt, pole widzenia i oświetlenie wpływają na widoczność pojazdów oraz możliwość weryfikacji wyników.
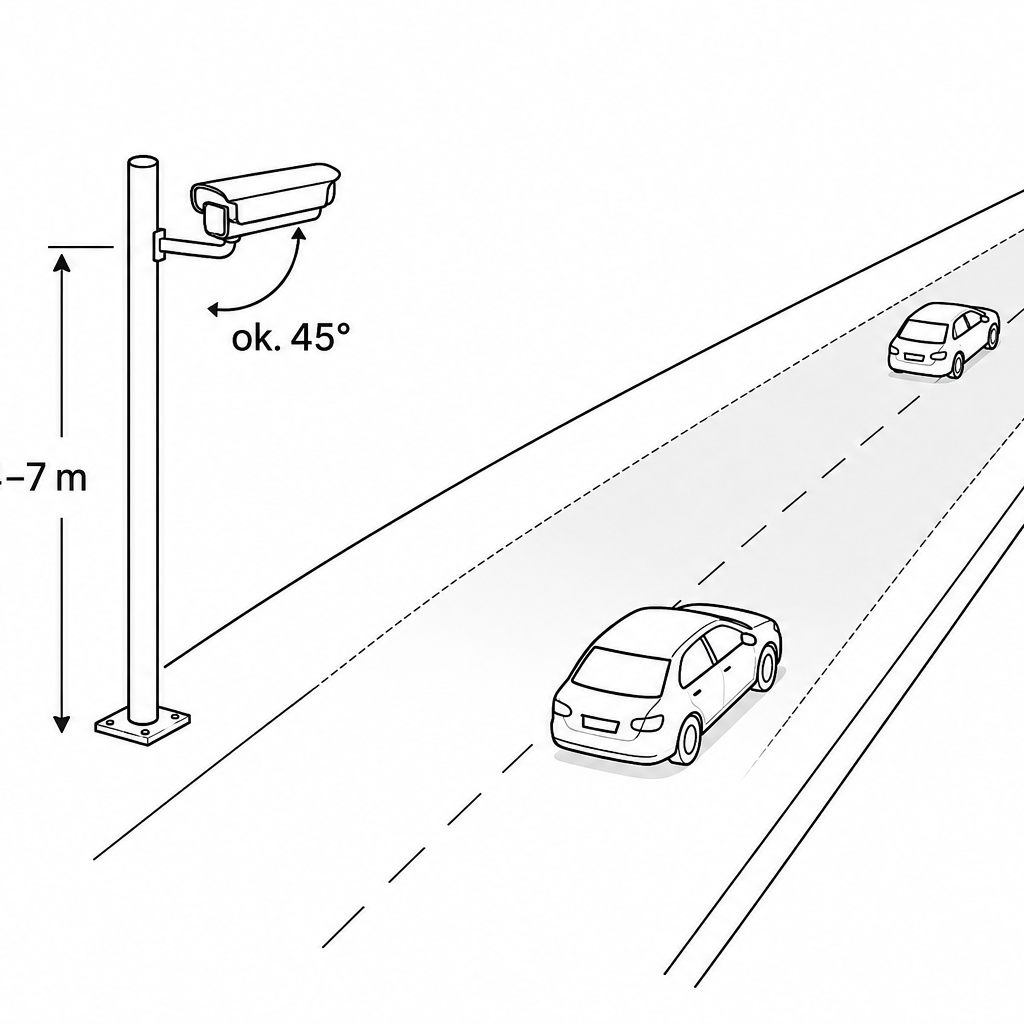
Przekrój
4m, 15°–25°, kamera równolegle do drogi,
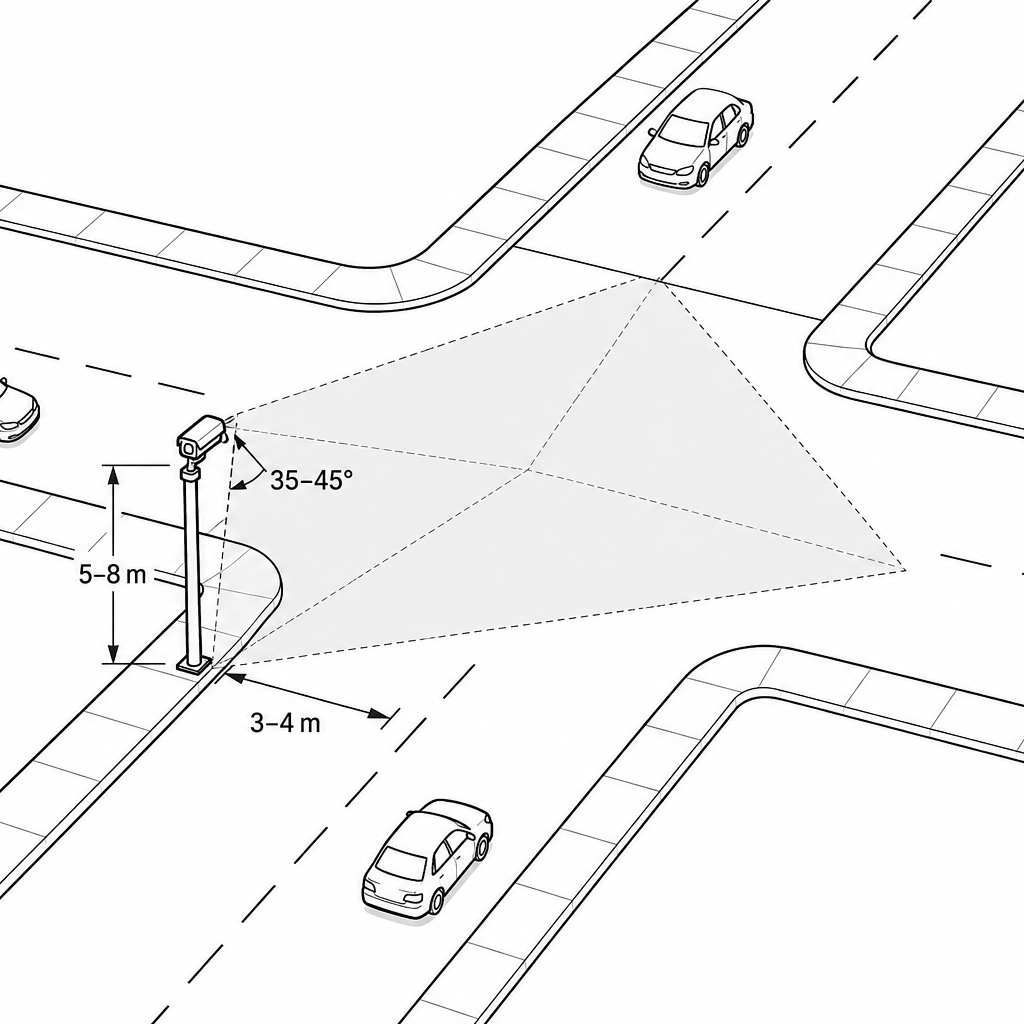
Skrzyżowanie
5-7m, 30°–45° kamera tuż przy skrzyżowaniu
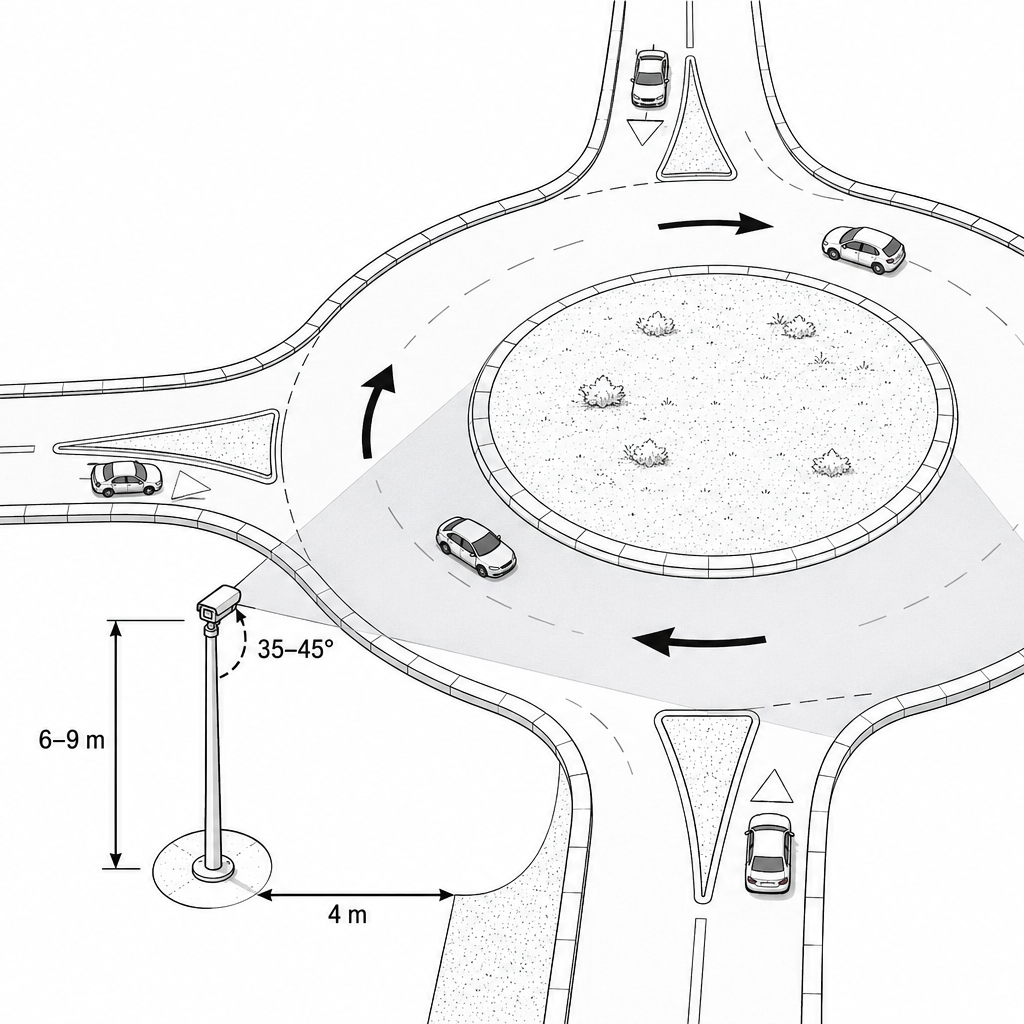
Rondo
5-7m, 30°–45° kamera tuż przy rondzie
🎯 Wysokość montażu kamery
Minimalna wysokość montażu 4 metry
Zalecana wysokość:
4–5 m dla standardowych przekrojów i mniejszych skrzyżowań
6–7 m dla dużych skrzyżowań i rond z wieloma pasami
📌 Dlaczego to ważne?
Zbyt niskie zawieszenie kamery → zasłanianie dalszych pasów przez pojazdy bliżej obiektywu.
Takie zasłonięcia są trudne do poprawnego skorygowania przez AI.
Wyższy montaż ogranicza problemy z zasłonięciami i zwiększa pole widzenia.
📐 Kąt nachylenia (pitch) i pole widzenia (FOV)
Przekrój drogi
Pochylenie: 15°–25°
FOV horyzontalne: 60°–80°
Ustawienie równolegle do osi jezdni – optymalne dla odczytu tablic rejestracyjnych i ścian bocznych pojazdów.
Skrzyżowanie
Pochylenie: 30°–45° (przy dużych węzłach można zwiększyć do 45°–60°)
FOV horyzontalne: 90°–120°
Im bliżej pionu (pitch → 90°, czyli „lot ptaka”), tym lepsza widoczność relacji ruchu i mniej zasłonięć.
Rondo
Pochylenie: 60°–90° (optymalnie pionowo, pitch ≈ 90°)
FOV horyzontalne: 100°–130°
Centralny montaż nad rondem (jeśli możliwe) lub kilka kamer na wlotach – każda z własnym kątem.
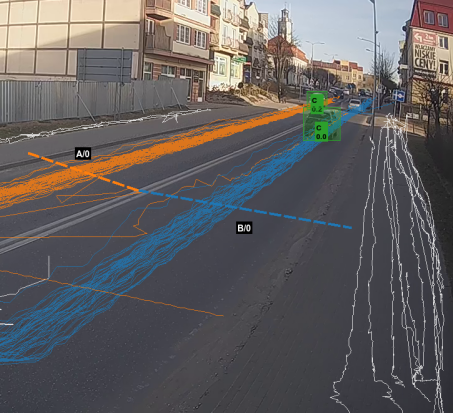
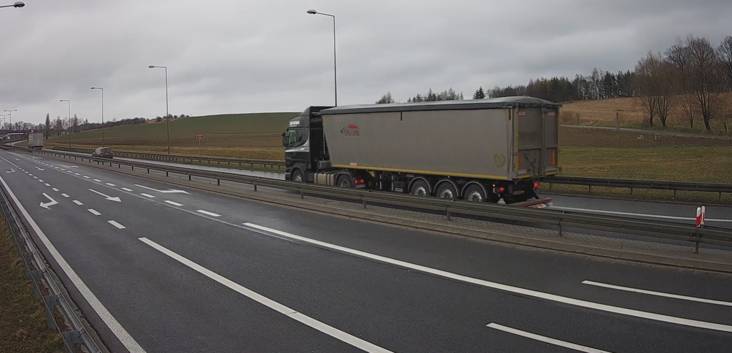
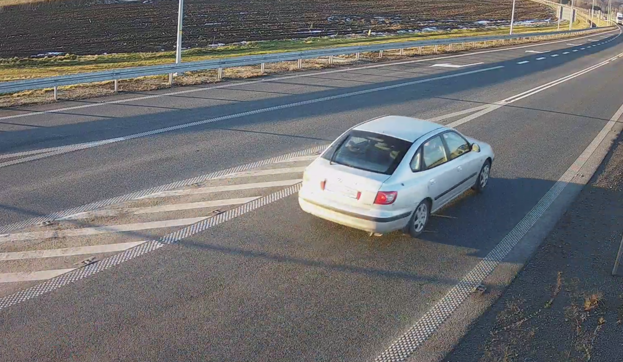
Poprawny kadr kamery dla zliczania przekroju drogi oraz ALPR
Przykład poprawnego kadru dla przekroju drogi.
Przykład poprawnego kadru dla przekroju drogi.
Przykład poprawnego kadru dla przekroju drogi.
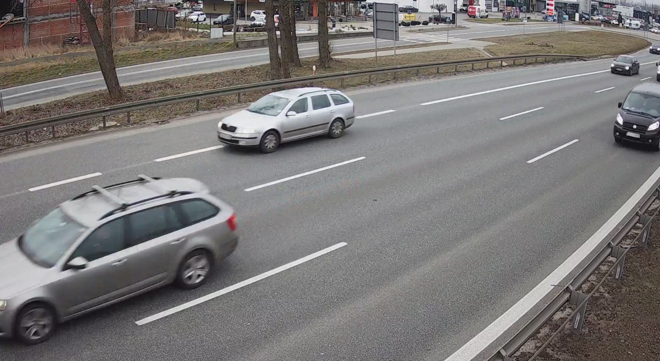
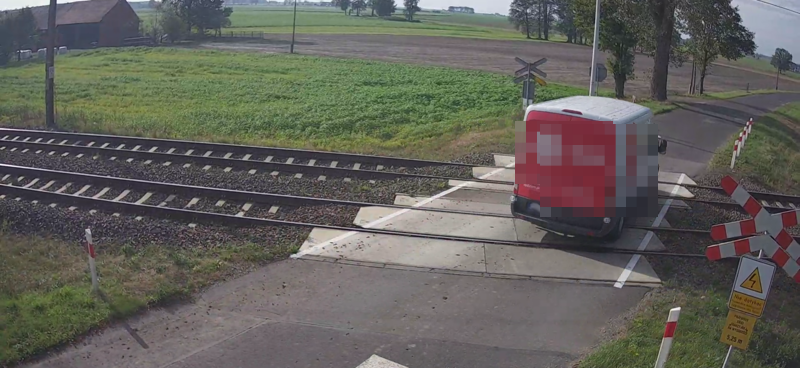
Przykład poprawnego kadru dla przekroju drogi.
🛣️ Miejsce montażu
Droga jednokierunkowa / przekrój
Słup przy jezdni
Kamera równolegle do osi drogi
Możliwość cyfrowego kadrowania w AITrackerze gdy kamera jest oddalona od drogi
Skrzyżowanie
Montaż na słupie tuż przy skrzyżowaniu
Duże skrzyżowania: 1 kamera na każdy wlot
Rondo
Montaż na słupie tuż przy rondzie
Poprawny kadr kamery dla zliczania skrzyżowania lub ronda
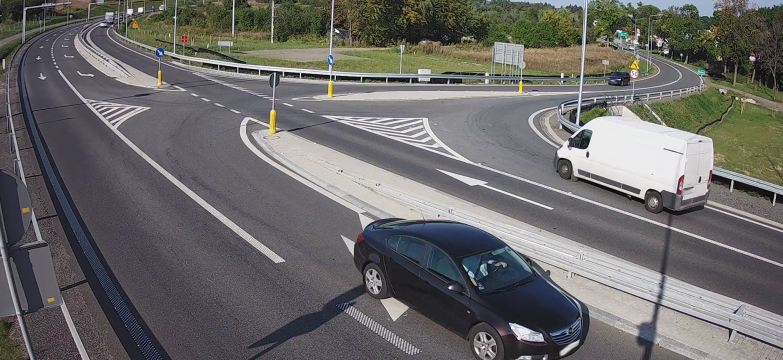
Przykład poprawnego kadru dla skrzyżowania.
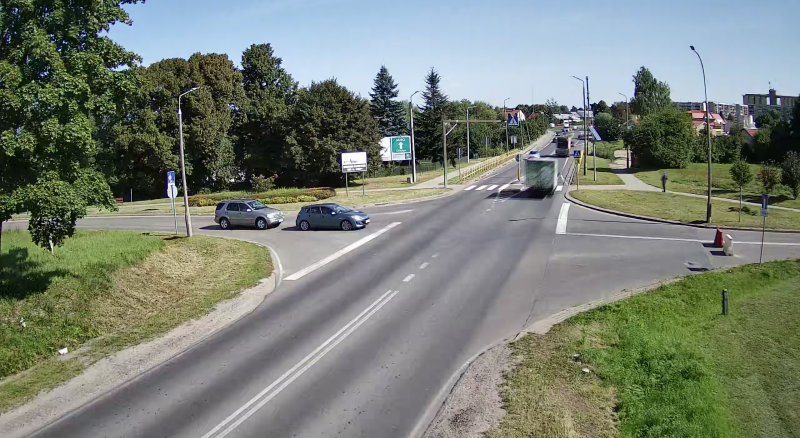
Przykład poprawnego kadru dla skrzyżowania.
Poprawny montaż kamery dla odcinkowego pomiaru prędkości
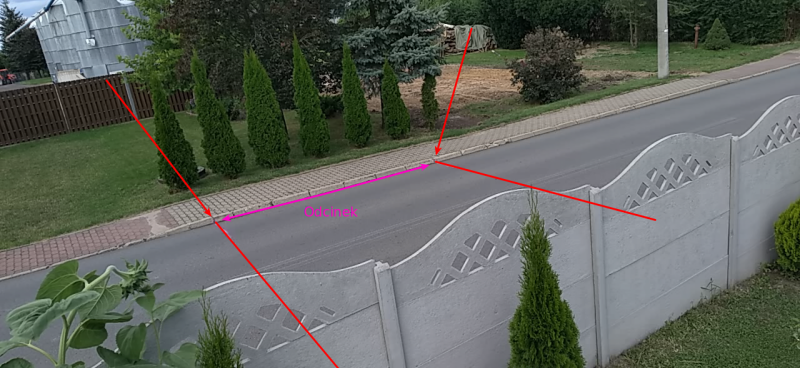
Poprawnie zdefiniowany odcinek pomiarowy prędkości.
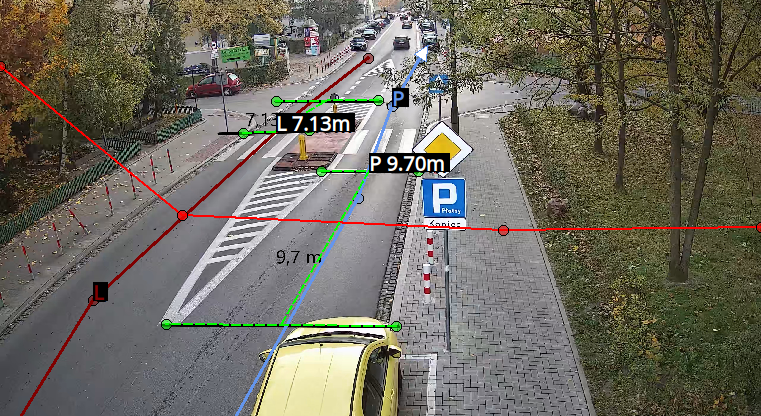
Poprawnie zdefiniowany odcinek pomiarowy prędkości.
Poprawny montaż kamery dla ALPR przy pomiarze czasu parkowania
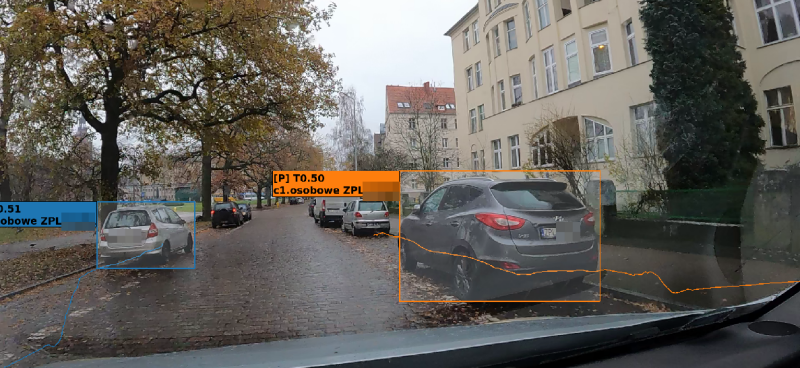
Kamera zamontowana wewnątrz pojazdu rejestrującego zaparkowane samochody podczas objazdu.
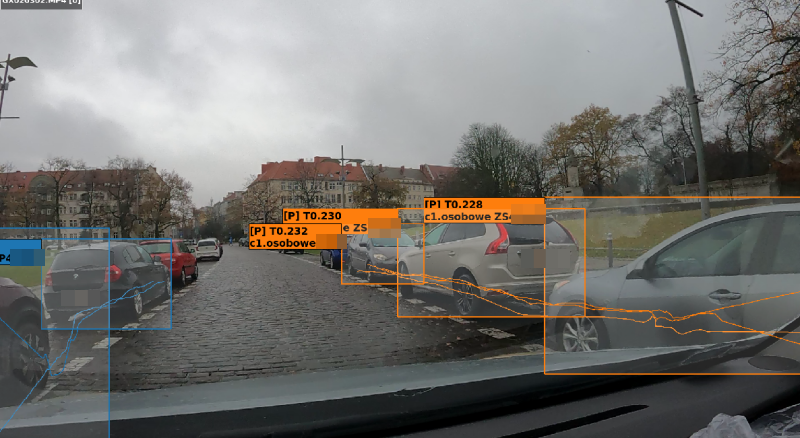
Kamera zamontowana wewnątrz pojazdu rejestrującego zaparkowane samochody podczas objazdu.
Pomiar czasu parkowania
Nagrywanie tablic z jadącego pojazdu — co musi zarejestrować kamera?
Kamera zamontowana w samochodzie może rejestrować zaparkowane pojazdy podczas objazdu. Nocą nakładają się jednak trzy trudności: ruch kamery, mała ilość światła oraz odbicia i zabrudzenia przedniej szyby.
Jeżeli numer tablicy nie jest czytelny dla człowieka w żadnej klatce, AI nie ma wiarygodnych danych, z których mogłoby go odtworzyć. Nieostrego tekstu nie należy zgadywać.
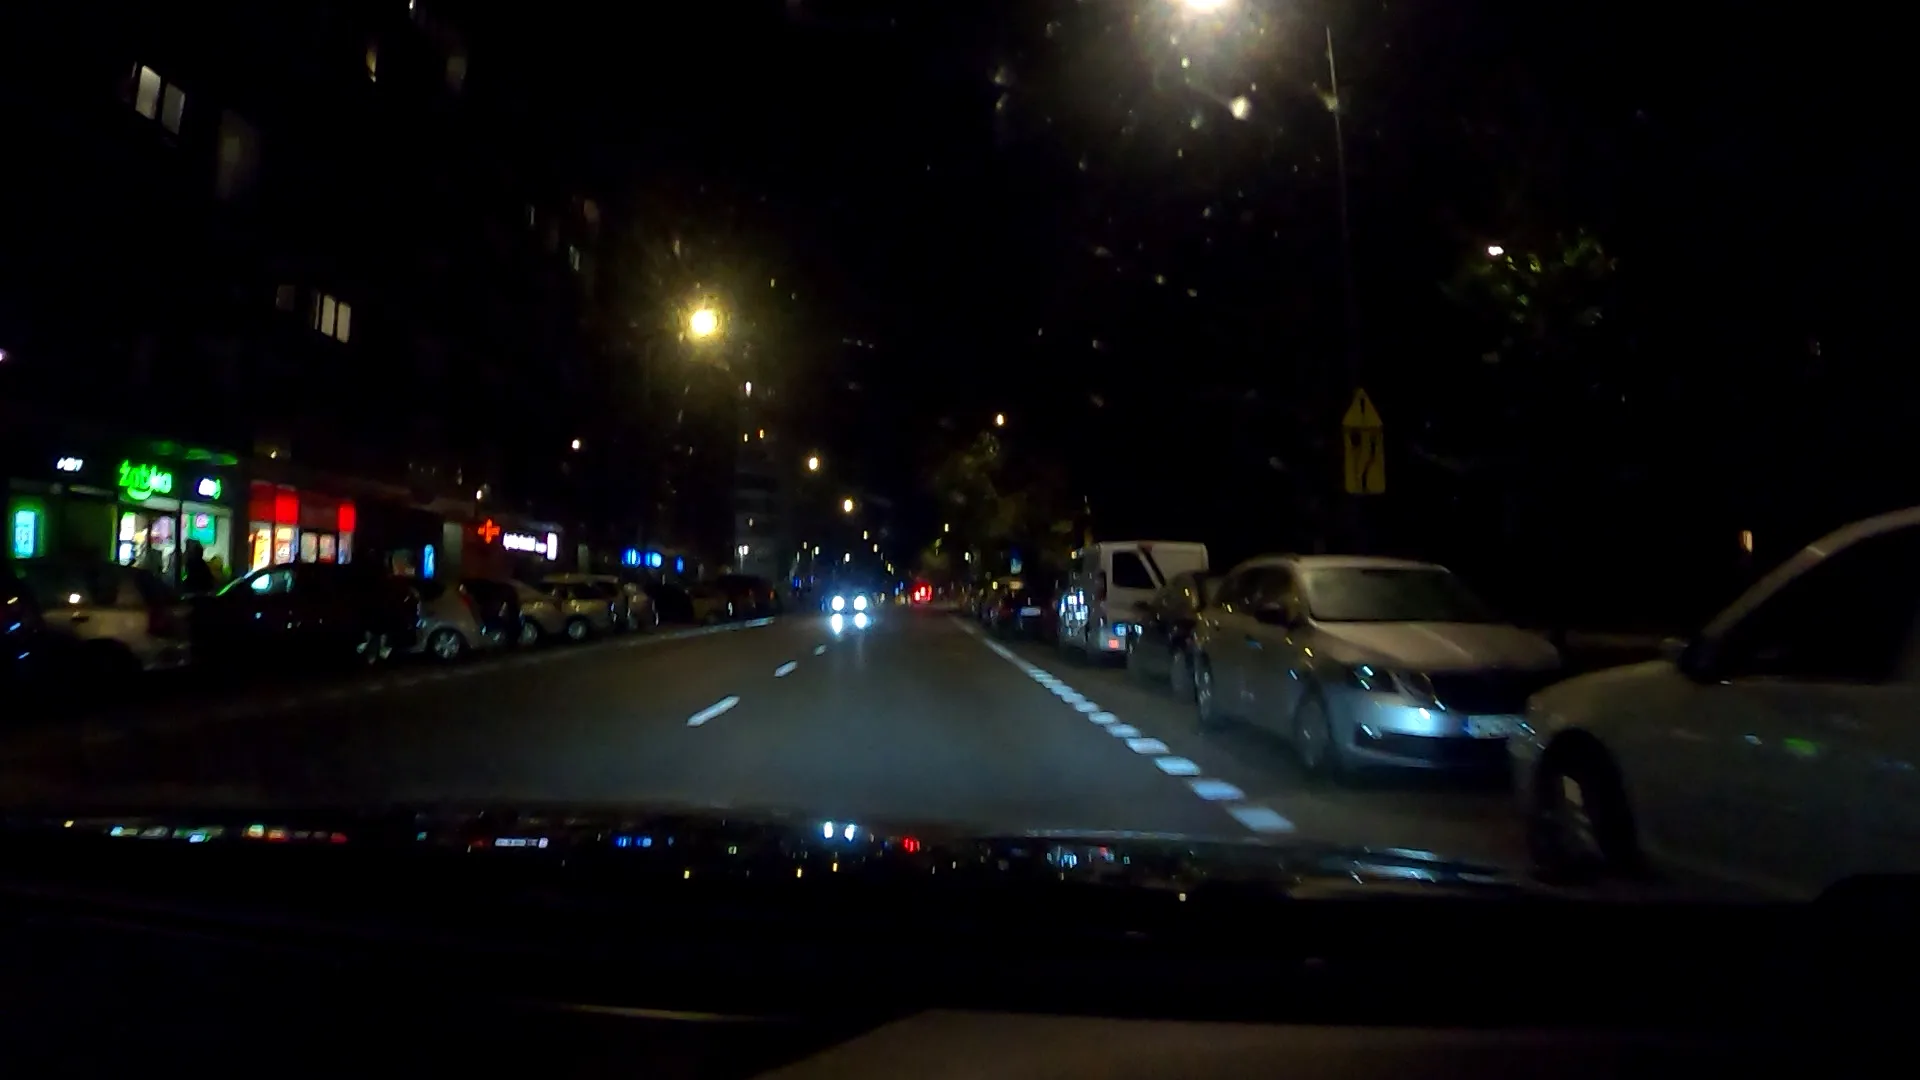
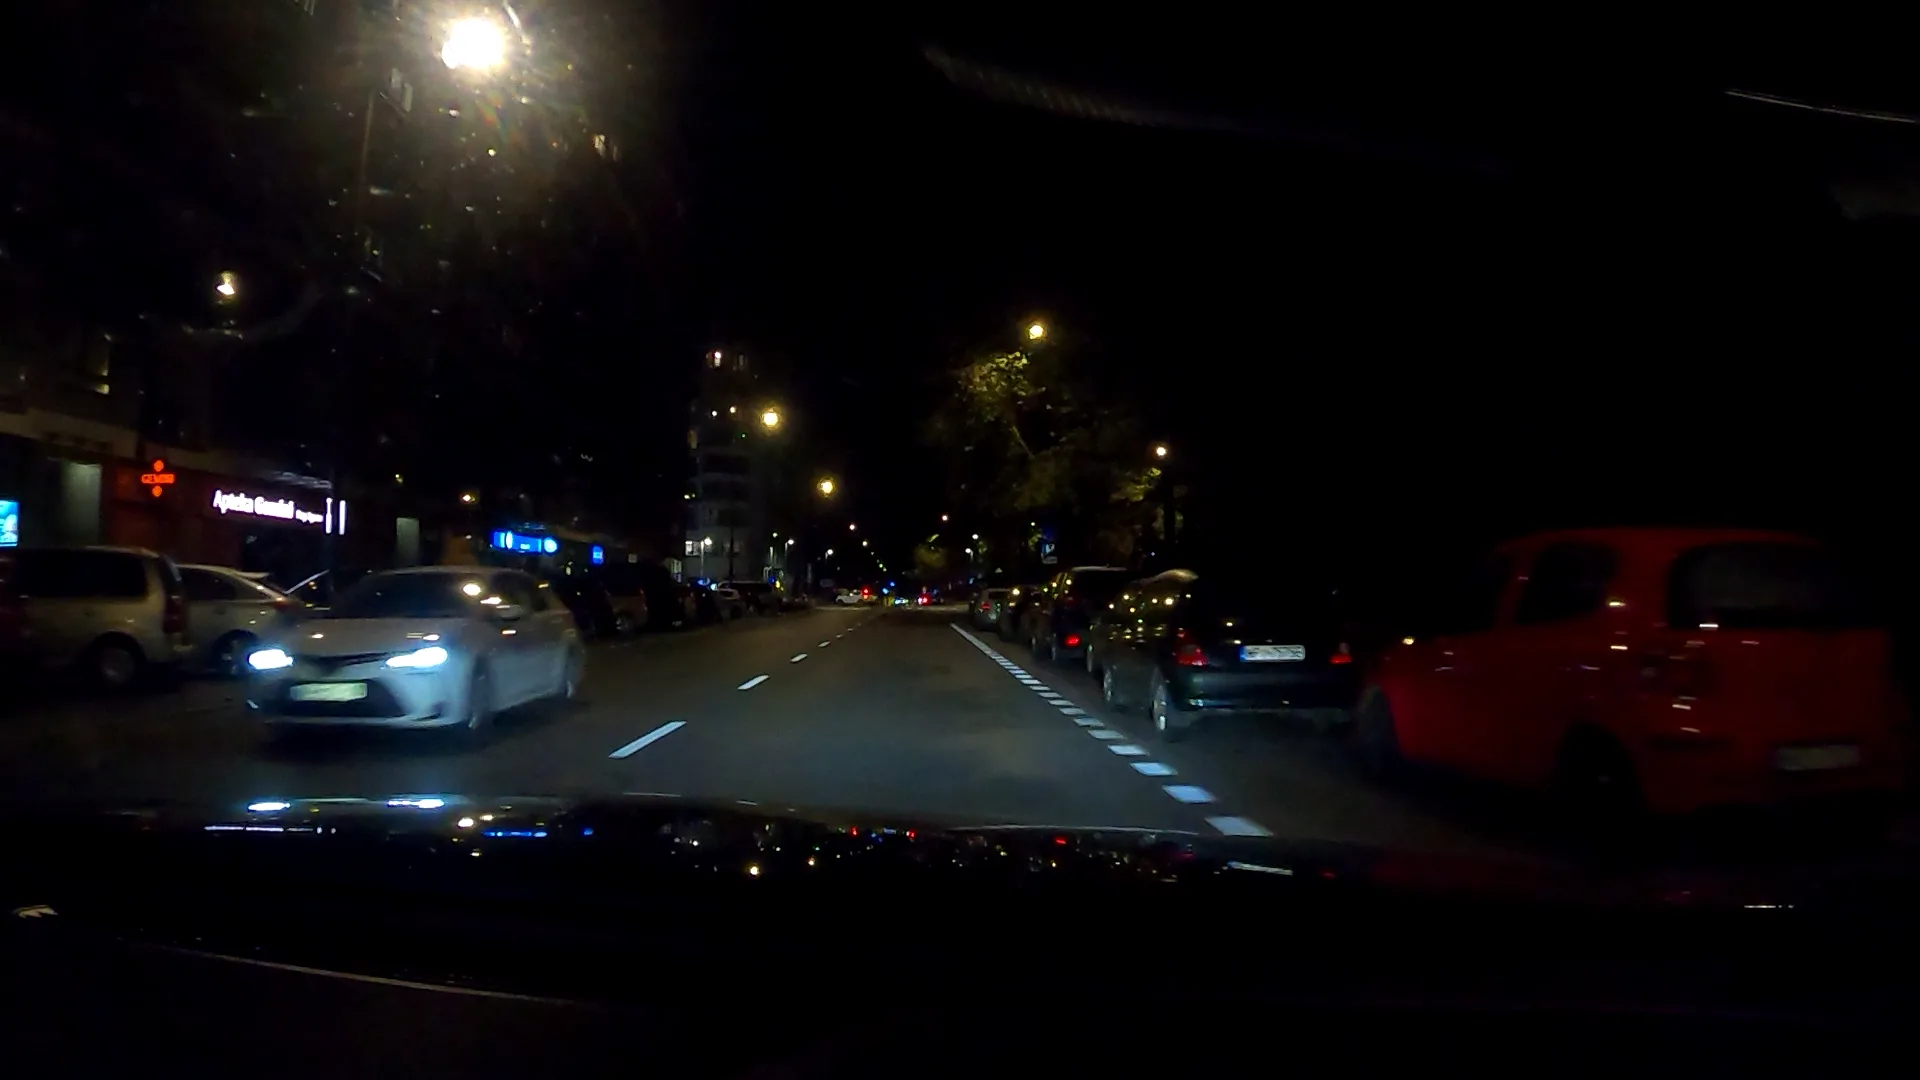
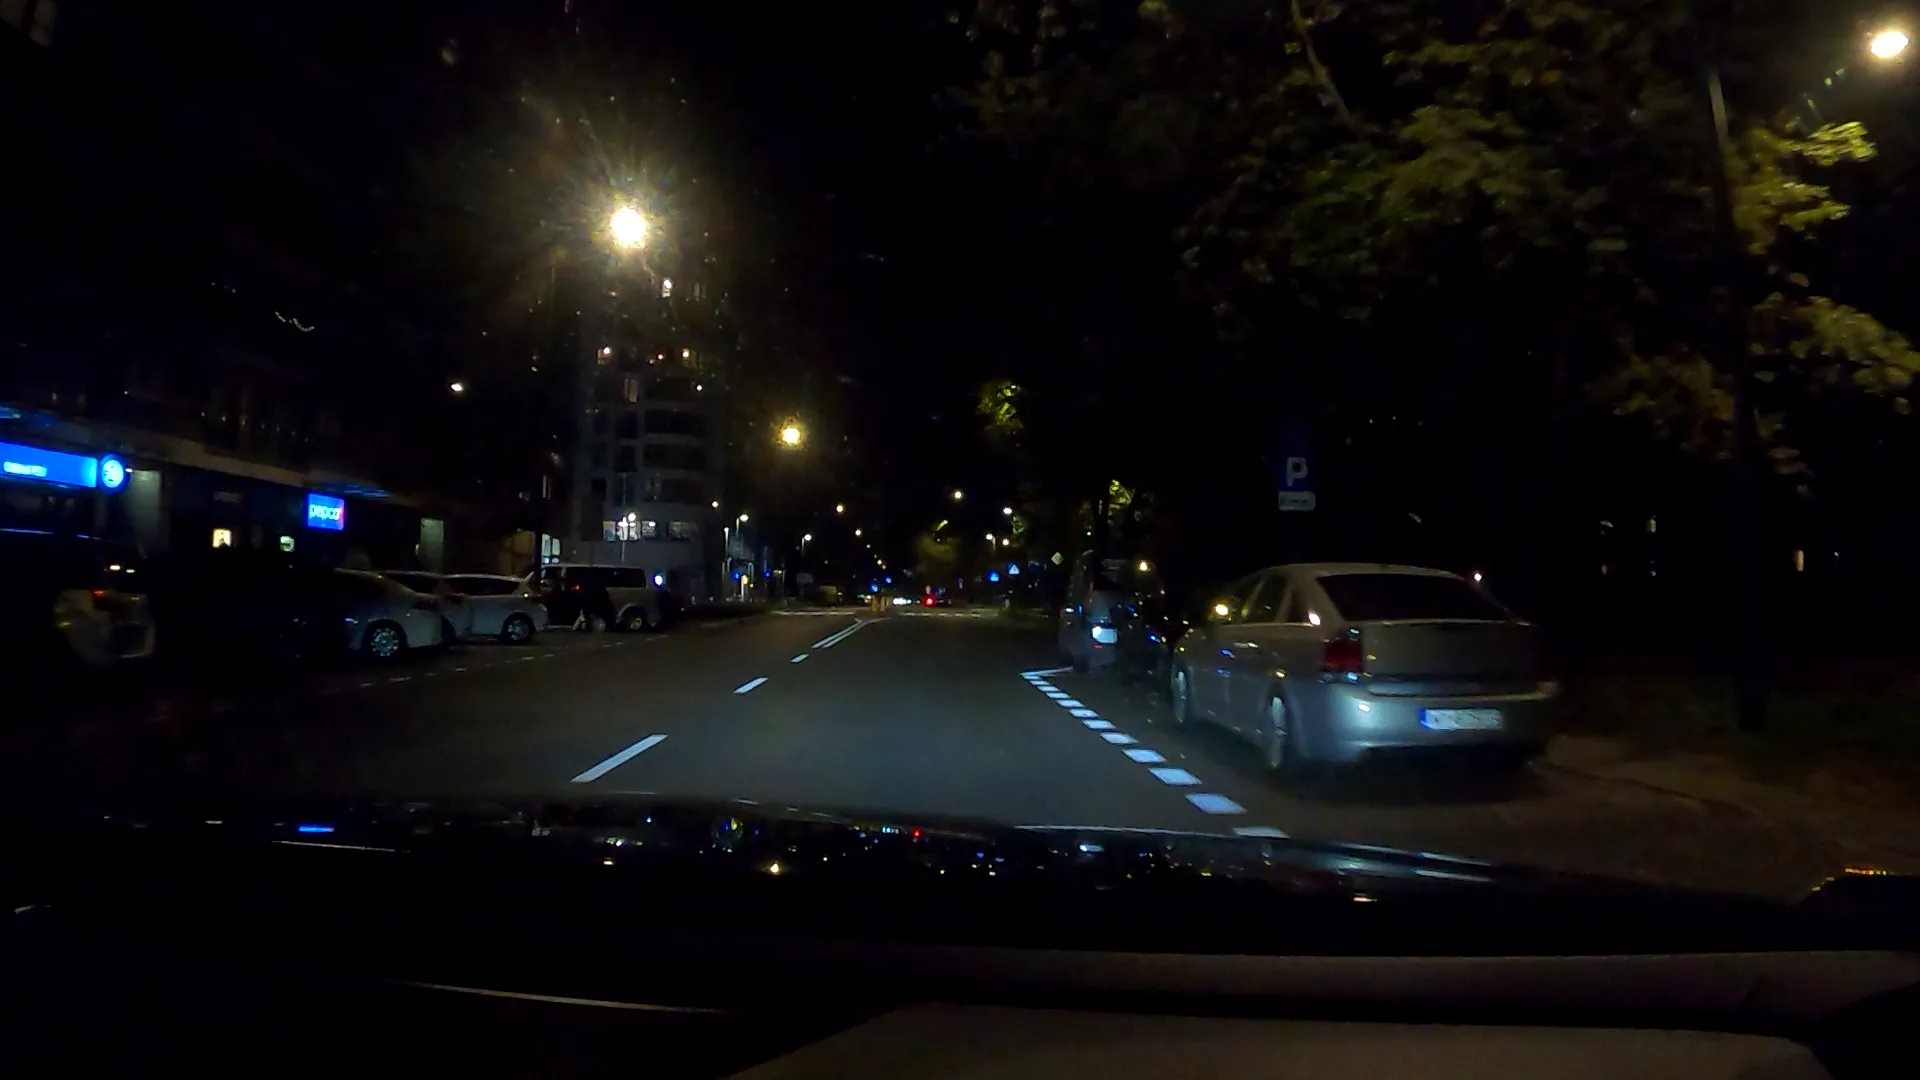
Jak przygotować wiarygodny pomiar nocny?
- Ustabilizuj kamerę blisko czystej szyby.Zablokuj orientację obrazu, usuń odbicia deski rozdzielczej i nie ustawiaj obiektywu za przyciemnianym lub mocno odbijającym fragmentem szkła.
- Skróć czas ekspozycji.To czas migawki, a nie samo wysokie FPS, ogranicza rozmycie ruchu. Krótsza ekspozycja wymaga jednocześnie większej ilości światła.
- Doświetl tablice z zewnątrz.Doświetlacz IR umieść blisko osi obiektywu i skieruj na obszar odczytu. Kamera musi obsługiwać podczerwień; IR pozostawione wewnątrz może odbijać się od szyby.
- Zawęź kadr i zmniejsz kąt obserwacji.Tablica powinna zajmować odpowiednio duży fragment obrazu, a kamera patrzeć na nią możliwie mało ukośnie.
- Zwolnij przejazd.Mniejsza prędkość ogranicza rozmycie i zwiększa liczbę klatek przydatnych do odczytu.
- Rozważ dwie kamery.Pierwsza rejestruje tablice, druga całe pojazdy i otoczenie. Materiały można powiązać po czasie i położeniu.
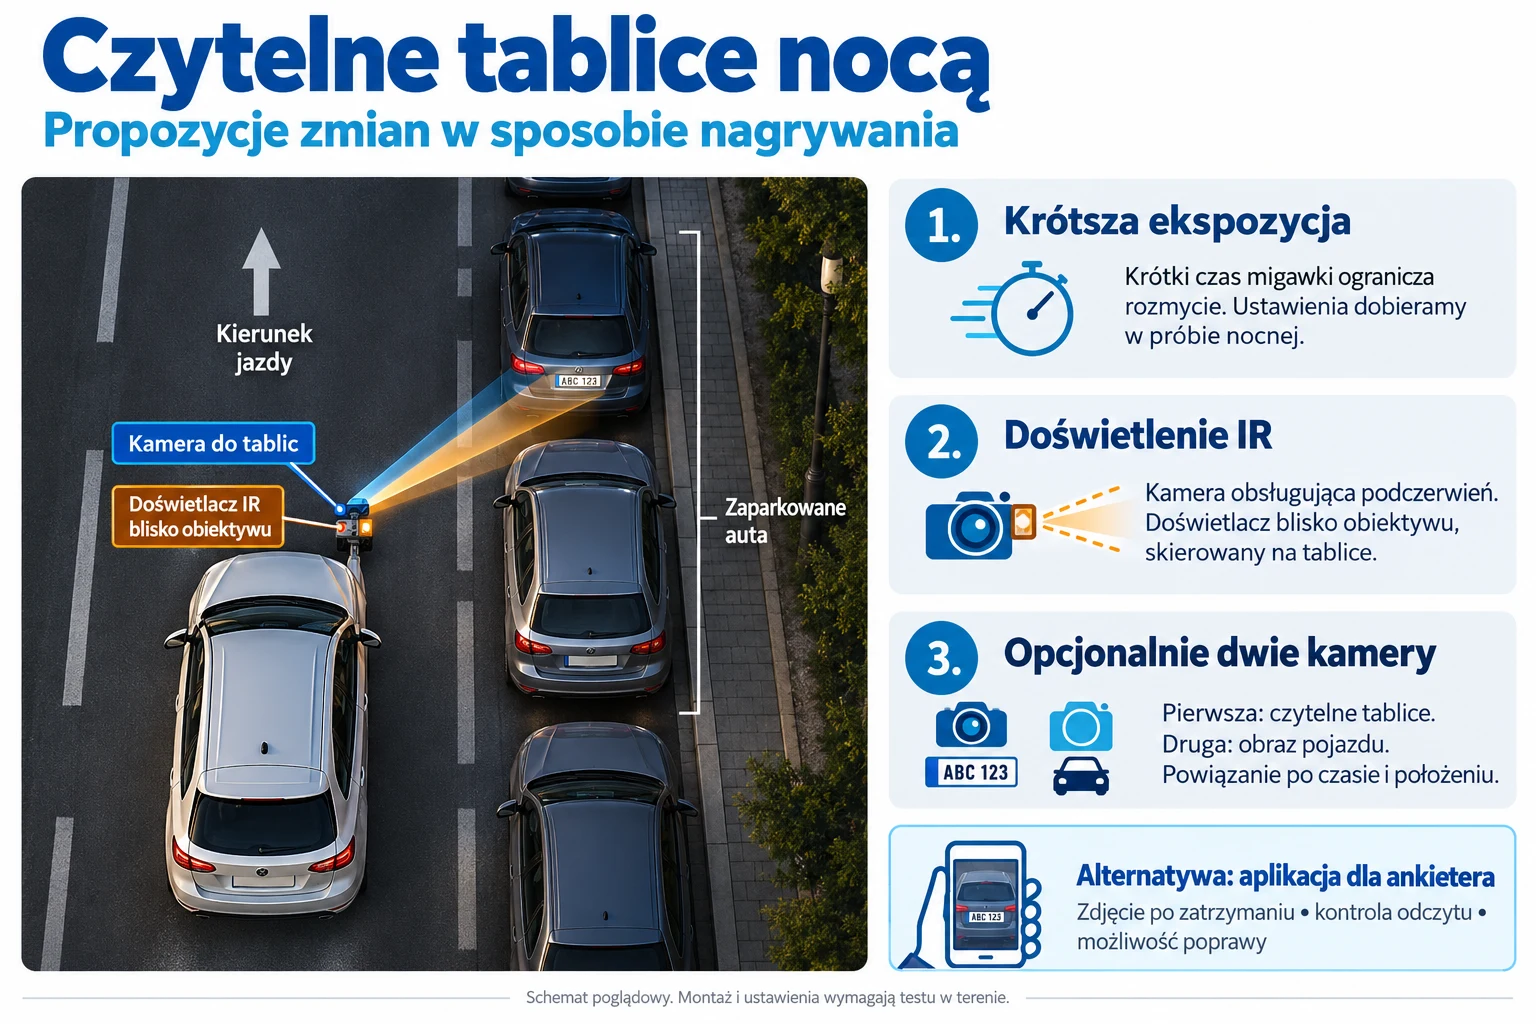
Schemat poglądowy. Konkretny zestaw i ustawienia należy potwierdzić w krótkiej próbie nocnej przed właściwym pomiarem.
🌙 Pomiar nocny i warunki atmosferyczne
Stosować kamery z IR (podczerwień), zwłaszcza w miejscach bez oświetlenia.
Deszcz, mgła i brud na obiektywie mogą obniżyć skuteczność analizy, mimo że AI jest trenowane również na takich nagraniach.
⚠️ Typowe błędy montażowe
Za niski montaż → zasłonięcia przez bliskie pojazdy.
Niepełne objęcie całego skrzyżowania lub ronda → brak zliczania wlotu, który znajduje się poza obrazem.
Drzewo na środku ronda → przerwane trajektorie śledzenia.
Ustawienie kamery „na wprost” zamiast pod kątem → dodatkowe zasłonięcia.
Zbyt wąski kadr lub niewystarczająca rozdzielczość → AI może pomijać albo błędnie rozpoznawać obiekty.
Jak oświetlenie nocne wpływa na poprawny pomiar?
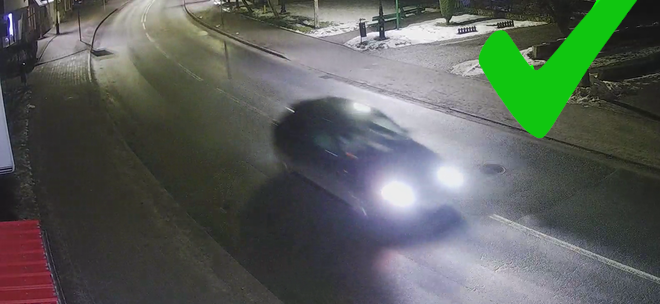
Widoczna sylwetka pojazdu zapewnia rozpoznanie AI.
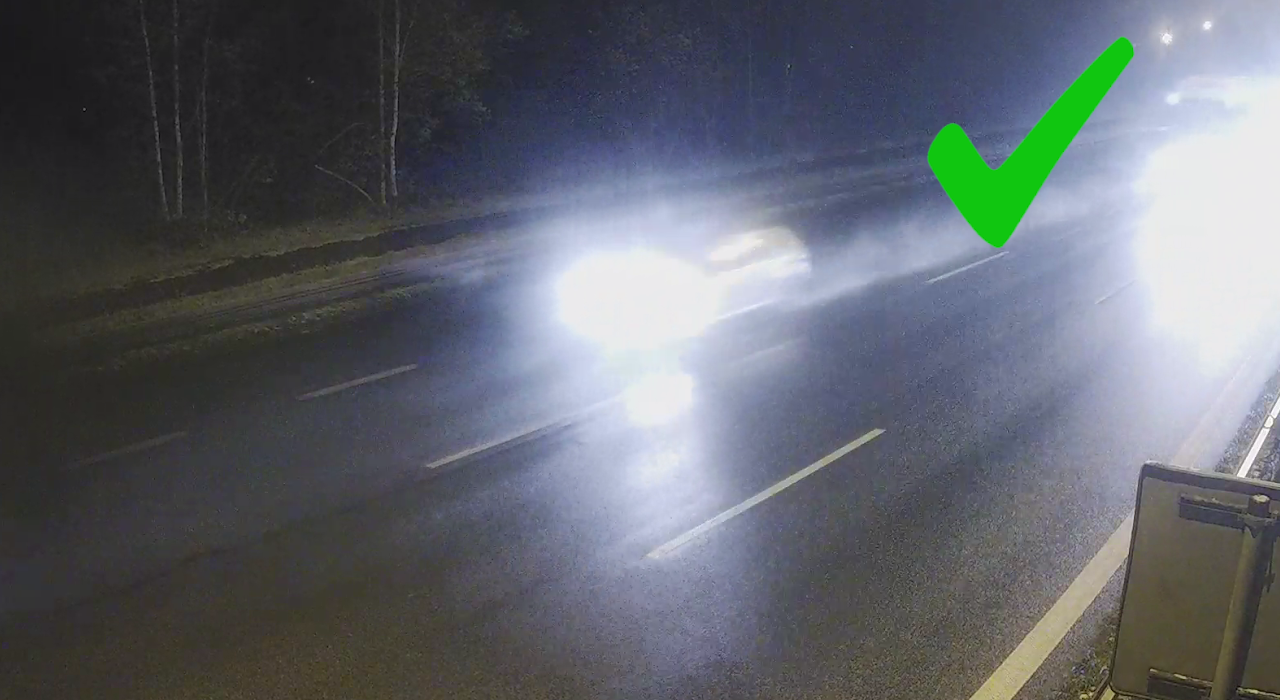
Częściowo widoczna sylwetka pojazdu wystarczy AI.
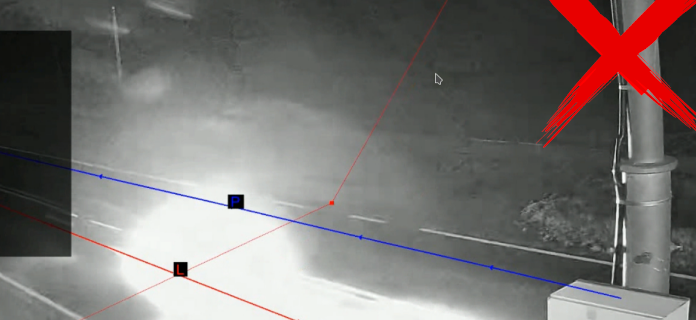
Pojazd jako kula światła nie zostanie rozpoznany!
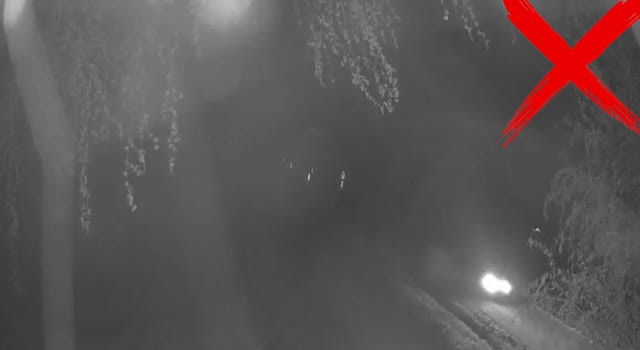
Widoczne tylko lampy to zbyt mało dla AI!
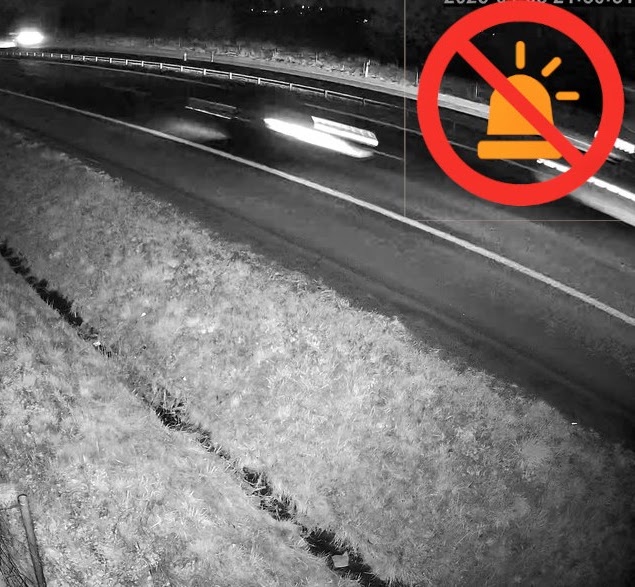
Kadr jest na granicy rozpoznawalności. Duża prędkość i duże rozmycie.
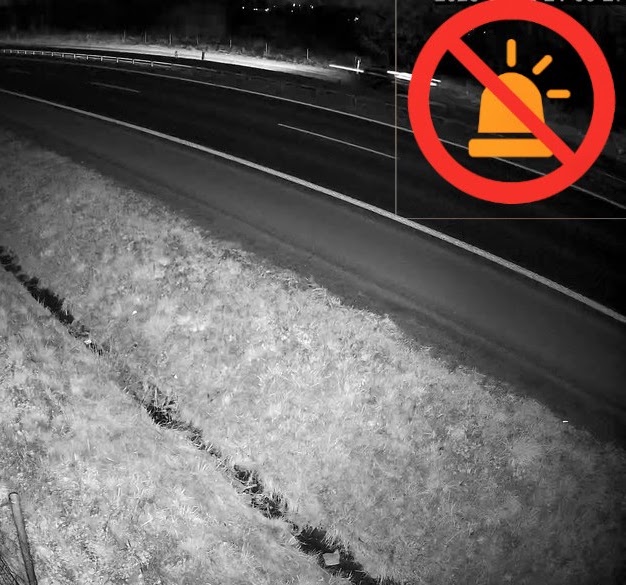
Kadr jest na granicy rozpoznawalności. Duża prędkość i duże rozmycie.
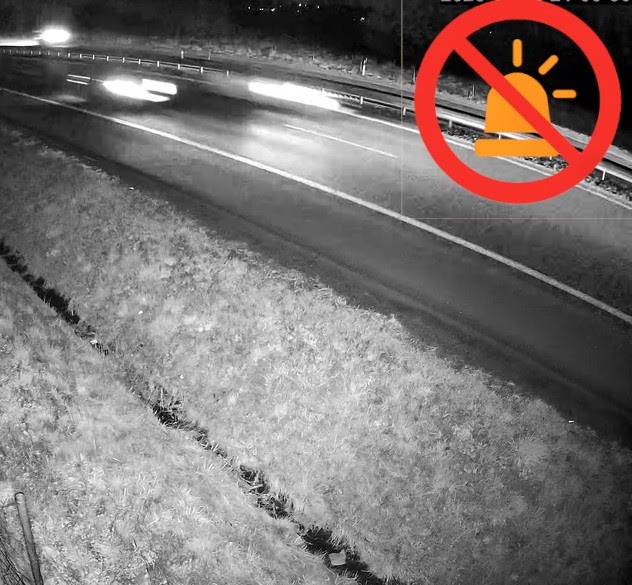
Kadr jest na granicy rozpoznawalności. Duża prędkość i duże rozmycie.
Przejdź od wiedzy do własnego pomiaru
Pobierz oprogramowanie AITracker, które automatycznie rozpoznaje kategorie pojazdów oraz zlicza je z nagrań wideo. Wbudowane w program przykładowe demo wideo z wynikami pozwoli Ci na darmowe poznanie programu.
Przekonaj się sam o jakości AITrackera oraz przetestuj program!
Przetestuj AITracker za darmo
Po więcej szczegółów odnośnie montażu kamer zajrzyj do dokumentacji https://wiki.aisp.pl/aitrackergui/pl/hardware/